Dunia transportasi otonom baru saja dikejutkan oleh sebuah langkah besar yang diambil oleh Waymo, anak perusahaan Alphabet yang berfokus pada pengembangan kendaraan tanpa pengemudi. Dalam sebuah laporan investigasi terbaru, terungkap bahwa Waymo terpaksa melakukan penarikan kembali atau recall terhadap hampir 4.000 unit kendaraan robotaxi miliknya. Keputusan ini diambil setelah ditemukan adanya kegagalan sistematis pada perangkat lunak kendaraan dalam mendeteksi dan merespons tanda-tanda peringatan di zona konstruksi jalan tol. Insiden ini menjadi pengingat keras bahwa meskipun teknologi Artificial Intelligence telah berkembang pesat, tantangan di dunia nyata masih sangat kompleks bagi mesin.
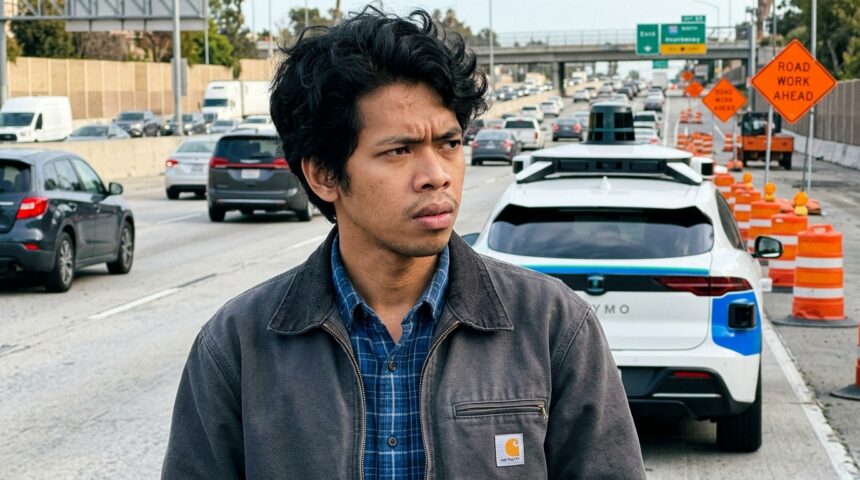
Masalah ini bukan sekadar gangguan teknis biasa, melainkan menyangkut keselamatan publik yang sangat krusial di jalan raya dengan kecepatan tinggi. Kendaraan otonom Waymo dilaporkan berulang kali gagal mengenali peringatan penutupan jalan dan justru melaju di antara kerucut lalu lintas (cones) yang menandai jalur yang sedang ditutup. Situasi ini menciptakan risiko tabrakan yang sangat tinggi, tidak hanya bagi penumpang di dalam robotaxi, tetapi juga bagi para pekerja konstruksi yang berada di lokasi. Hingga saat ini, belum ada konfirmasi resmi mengenai adanya korban jiwa akibat kegagalan ini, namun potensi bahaya yang ditimbulkan sudah cukup untuk memicu intervensi regulator.
Kronologi Kegagalan Sistem Waymo di Zona Konstruksi
Investigasi internal dan laporan lapangan menunjukkan bahwa kegagalan ini terjadi secara konsisten dalam kondisi lingkungan tertentu di jalan bebas hambatan. Robotaxi Waymo yang seharusnya memiliki kemampuan sensorik mutakhir ternyata mengalami kebingungan saat menghadapi tata letak zona konstruksi yang dinamis dan berubah-ubah. Kendaraan tersebut tercatat melewati tanda peringatan penutupan jalur yang sudah dipasang dengan jelas oleh petugas jalan tol. Alih-alih melambat atau berpindah jalur dengan aman, sistem otonom justru terus melaju tanpa menyadari bahwa jalur di depannya telah dinyatakan tertutup untuk umum.
Lebih mengkhawatirkan lagi, beberapa unit kendaraan dilaporkan meluncur tepat di tengah-tengah barisan kerucut lalu lintas yang memisahkan jalur aktif dengan area kerja konstruksi. Tindakan ini menunjukkan adanya celah besar dalam logika pengambilan keputusan AI milik Waymo saat menghadapi skenario yang tidak terduga. Para saksi mata dan data telemetri mengonfirmasi bahwa perilaku kendaraan ini sangat tidak terduga dan menyimpang dari protokol keselamatan standar. Penarikan massal ini mencakup sekitar 4.000 kendaraan yang beroperasi di berbagai wilayah uji coba, menjadikannya salah satu tindakan korektif terbesar dalam sejarah perusahaan tersebut.
Detail Teknis: Mengapa AI Gagal Mengenali Kerucut Lalu Lintas?
Secara teknis, sistem navigasi Waymo mengandalkan kombinasi antara sensor Lidar, radar, dan kamera yang diproses melalui algoritma Deep Learning. Namun, dalam kasus zona konstruksi jalan tol, terdapat anomali visual yang tampaknya gagal diproses secara akurat oleh sistem visi komputer kendaraan. Tanda peringatan yang bersifat sementara atau portabel sering kali memiliki bentuk dan posisi yang berbeda dari objek statis yang biasanya dipetakan dalam database Waymo. Hal ini menyebabkan sistem gagal mengklasifikasikan objek tersebut sebagai instruksi wajib untuk berhenti atau berpindah jalur.
Selain itu, penggunaan kerucut lalu lintas yang rapat terkadang menciptakan kebingungan pada sistem persepsi kedalaman kendaraan. Dalam beberapa kasus, algoritma mungkin menganggap celah di antara kerucut sebagai jalur yang sah untuk dilewati, bukan sebagai penghalang fisik yang melarang akses. Belum ada konfirmasi resmi mengenai detail teknis spesifik dari bug perangkat lunak ini, namun para ahli menduga adanya masalah pada prioritas data sensor saat terjadi kontradiksi antara peta digital dengan kondisi visual di lapangan. Waymo kini tengah bekerja keras untuk memperbarui model AI mereka agar lebih sensitif terhadap objek-objek konstruksi yang dinamis.
Dampak Luas Bagi Industri Kendaraan Otonom
Insiden penarikan kembali ini memberikan dampak yang signifikan terhadap persepsi publik mengenai keamanan Otonom AI secara keseluruhan. Selama ini, Waymo dianggap sebagai pemimpin pasar yang paling stabil dibandingkan kompetitornya seperti Cruise atau Tesla. Namun, dengan adanya kegagalan pada skenario dasar seperti zona konstruksi, banyak pihak mulai mempertanyakan kesiapan teknologi ini untuk diadopsi secara massal. Kepercayaan investor dan masyarakat terhadap janji mobilitas masa depan yang sepenuhnya aman kini kembali diuji oleh realitas teknis yang ada di lapangan.
Dari sisi regulasi, langkah Waymo ini dipastikan akan memicu pengawasan yang lebih ketat dari otoritas keselamatan transportasi seperti NHTSA di Amerika Serikat. Standar pengujian untuk kendaraan tanpa pengemudi kemungkinan besar akan direvisi untuk mencakup simulasi zona konstruksi yang lebih ekstrem dan bervariasi. Industri kini menyadari bahwa kemampuan untuk bernavigasi di jalan kota yang teratur tidak menjamin keamanan di jalan tol yang penuh dengan variabel tak terduga. Hal ini memaksa para pengembang teknologi otonom untuk kembali ke meja perancangan dan memperkuat sistem Machine Learning mereka terhadap skenario-skenario kritis.
- Risiko Keselamatan: Bahaya langsung bagi pekerja konstruksi dan pengguna jalan lainnya.
- Reputasi Perusahaan: Penurunan tingkat kepercayaan terhadap keandalan sistem Waymo.
- Tekanan Regulasi: Potensi aturan baru yang lebih ketat bagi operasional robotaxi.
- Tantangan Teknis: Kebutuhan mendesak untuk memperbarui algoritma persepsi objek dinamis.
- Biaya Operasional: Beban finansial akibat proses recall dan pembaruan perangkat lunak massal.
Langkah Mitigasi dan Pembaruan Perangkat Lunak
Sebagai respons cepat terhadap temuan ini, Waymo telah merilis pembaruan perangkat lunak (software update) yang dirancang khusus untuk memperbaiki cara kendaraan berinteraksi dengan zona konstruksi. Pembaruan ini mencakup peningkatan pada algoritma klasifikasi objek agar dapat mengenali berbagai jenis tanda peringatan konstruksi dengan lebih baik. Perusahaan mengklaim bahwa dengan pembaruan ini, kendaraan akan memiliki tingkat kewaspadaan yang lebih tinggi saat mendeteksi keberadaan kerucut lalu lintas atau papan informasi elektronik di jalan tol. Proses pembaruan ini dilakukan secara nirkabel (over-the-air) untuk meminimalkan waktu henti operasional armada mereka.
Meskipun pembaruan telah diluncurkan, Waymo tetap melakukan penarikan secara formal untuk memastikan setiap unit dalam armada mereka telah menerima dan memvalidasi sistem baru tersebut. Langkah ini menunjukkan komitmen perusahaan terhadap transparansi dan keselamatan, meskipun harus menghadapi publisitas negatif. Waymo juga dilaporkan sedang meningkatkan intensitas pengujian di lingkungan simulasi yang mereplikasi ribuan variasi zona konstruksi jalan tol. Hal ini dilakukan untuk memastikan bahwa bug serupa tidak akan muncul kembali di masa depan saat kendaraan menghadapi konfigurasi jalan yang berbeda atau cuaca yang buruk.
“Keamanan adalah inti dari misi kami, dan kami terus belajar dari setiap interaksi di dunia nyata untuk meningkatkan kemampuan sistem kami dalam melindungi semua pengguna jalan.” – Pernyataan resmi Waymo terkait langkah mitigasi.
Perbandingan dengan Kompetitor di Industri Teknologi
Jika dibandingkan dengan kompetitor utamanya, insiden Waymo ini menambah daftar panjang tantangan yang dihadapi industri robotaxi. Sebelumnya, Cruise sempat menghentikan seluruh operasionalnya akibat insiden kecelakaan serius, sementara sistem Autopilot Tesla terus berada di bawah pengawasan ketat karena masalah serupa dalam mendeteksi objek diam di jalan raya. Namun, yang membedakan Waymo adalah pendekatannya yang lebih proaktif dalam melakukan recall sebelum terjadi insiden fatal yang meluas. Hal ini menunjukkan tingkat kematangan organisasi dalam menangani kegagalan sistem, meskipun secara teknis kegagalan tersebut tetap sangat mengkhawatirkan.
Tantangan yang dihadapi Waymo membuktikan bahwa masalah zona konstruksi adalah salah satu “edge case” tersulit dalam pengembangan Inovasi Teknologi kendaraan otonom. Manusia dapat dengan mudah memahami konteks dari sebuah kerucut yang diletakkan secara sembarang, namun bagi AI, setiap posisi objek memiliki interpretasi matematis yang berbeda. Kompetitor lain di industri ini kini dipastikan akan ikut memeriksa kembali sistem mereka untuk memastikan tidak memiliki kerentanan yang sama. Persaingan di masa depan tidak lagi hanya soal siapa yang paling cepat sampai ke tujuan, melainkan siapa yang paling mampu menangani anomali di jalanan dengan cara yang paling manusiawi.
Masa Depan Mobilitas Otonom: Outlook dan Pandangan Ke Depan
Melihat ke depan, insiden penarikan hampir 4.000 kendaraan Waymo ini kemungkinan besar akan menjadi titik balik dalam pengembangan standar keselamatan otonom global. Kita akan melihat integrasi yang lebih dalam antara infrastruktur jalan pintar (smart infrastructure) dengan kendaraan otonom. Misalnya, zona konstruksi di masa depan mungkin akan dilengkapi dengan suar digital (digital beacons) yang secara langsung berkomunikasi dengan sistem navigasi mobil, sehingga tidak lagi hanya mengandalkan visi komputer semata. Kolaborasi antara pemerintah dan perusahaan teknologi menjadi kunci utama untuk mewujudkan ekosistem transportasi yang benar-benar aman.
Bagi Waymo, masa depan mereka bergantung pada seberapa cepat mereka dapat memulihkan kepercayaan publik setelah penarikan massal ini. Jika mereka mampu membuktikan bahwa pembaruan perangkat lunak terbaru benar-benar efektif, maka insiden ini hanya akan dianggap sebagai batu sandungan kecil dalam perjalanan panjang menuju otomasi penuh. Namun, jika masalah serupa terus berulang, maka masa depan robotaxi di jalan tol mungkin akan tertunda lebih lama dari yang diperkirakan sebelumnya. Pada akhirnya, teknologi harus mampu membuktikan dirinya lebih unggul dan lebih aman daripada pengemudi manusia dalam segala kondisi, tanpa pengecualian.